机器人的机械零部件概览 机械零件详解
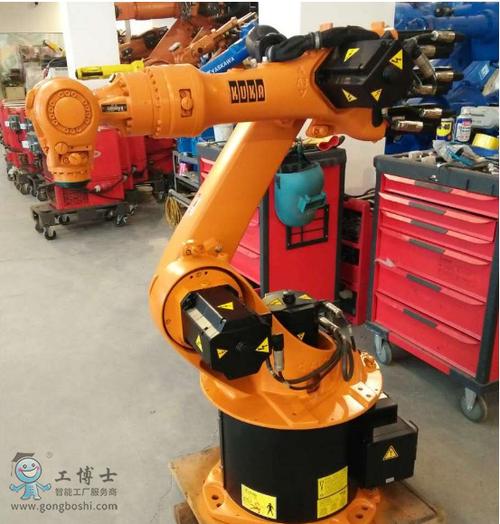
机器人作为高度集成的自动化设备,其运动与操作能力依赖于各类机械零部件的协同工作。机械零件是构成机器人本体和执行机构的基础单元,直接影响机器人的刚度、精度、寿命和负载能力。本文将从结构件、传动件、连接与支撑件、执行末端等维度,概览机器人中常见的机械零部件。
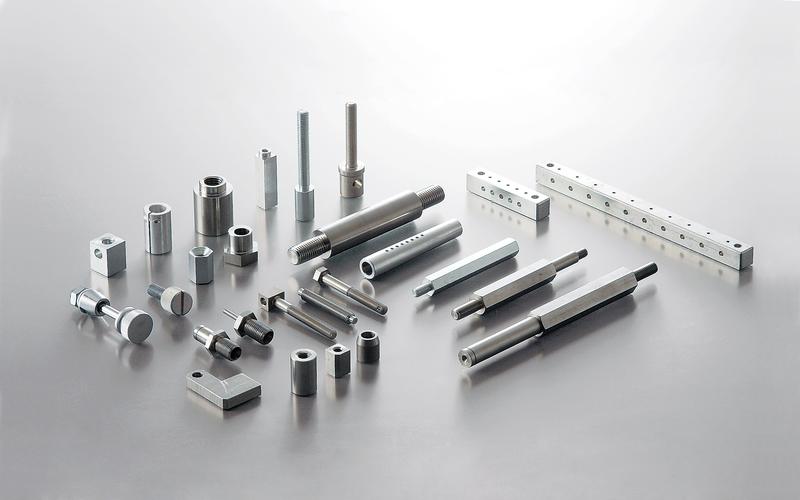
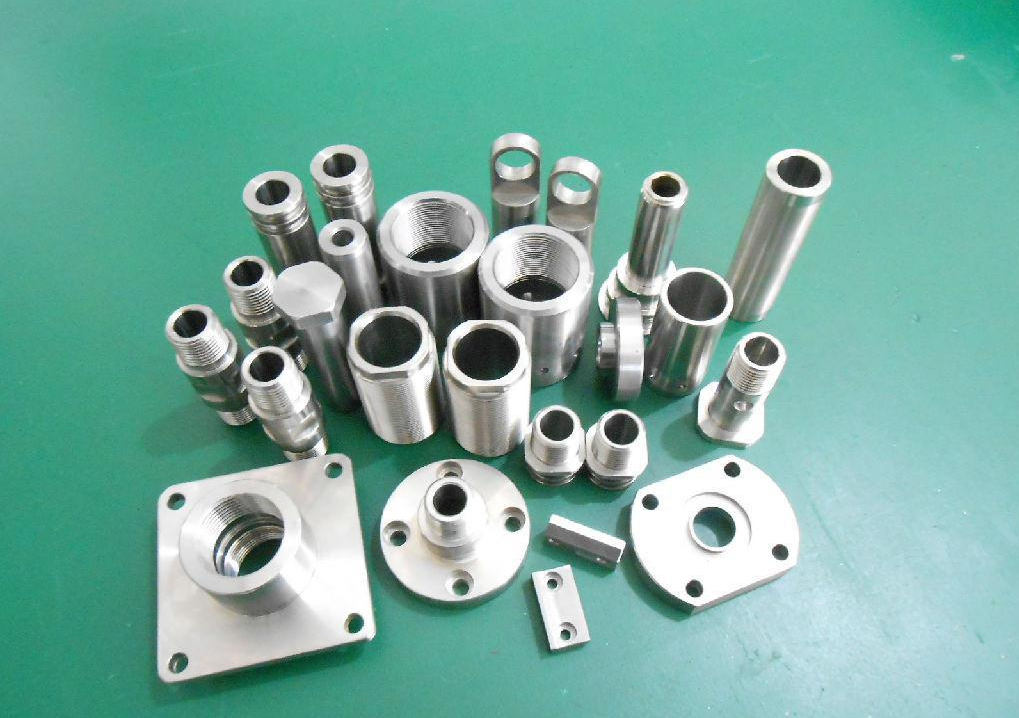
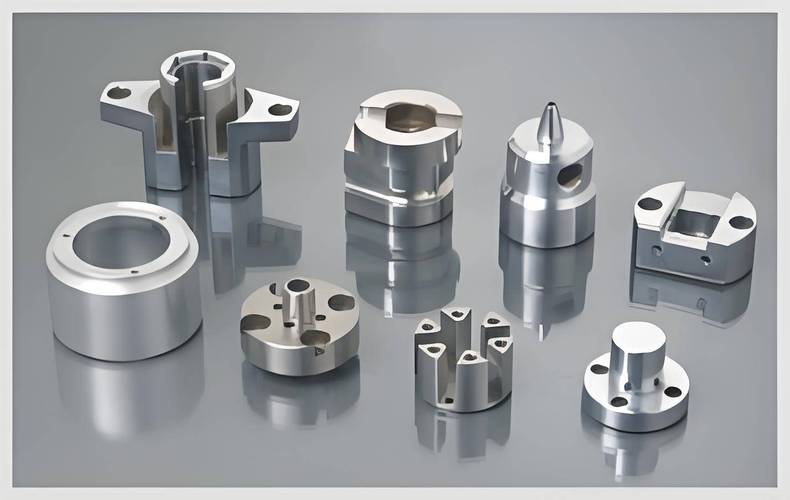
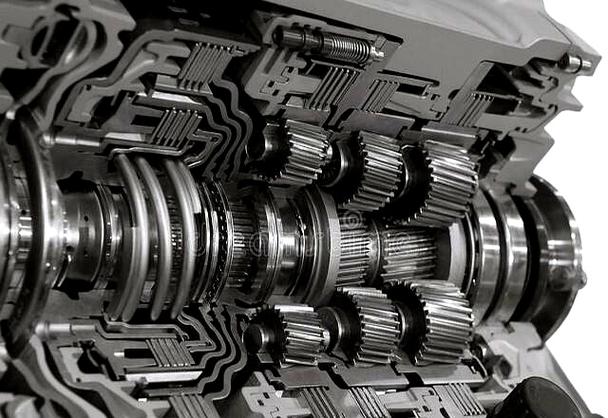
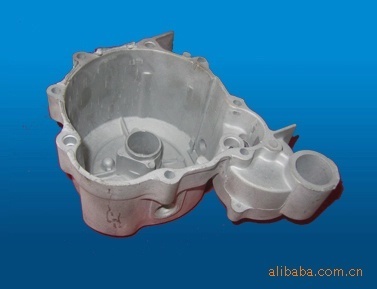
一、结构件\n结构件是机器人的骨架,承受和传递载荷,保证各部件相对位置精度稳定。典型零件包括:\n- 基座与机架:机器人固定或移动的底部结构,通常采用铸铝、铸铁或焊接钢结构,要求高刚度和减振性。\n- 大臂、小臂等臂杆:工业机器人常用的空心截面(圆管、方管或矩形梁)结构,壁厚按弯曲与扭转刚度设计,材料多为铝合金或碳纤维复合材料,以减轻惯性。\n- 关节壳体与腕部壳体:包围减速器、电机和轴承的薄壁壳体,兼作密封与安装基准,需要足够的局部刚度以避免变形影响齿轮啮合。\n\n二、传动件\n传动件将电机的旋转运动和扭矩转换为关节运动,是决定机器人定位精度的核心零件。常见类型:\n- 齿轮:直齿轮、斜齿轮及行星齿轮用于减速增扭;谐波传动中的柔轮、刚轮和波发生器属于特殊齿轮组件。\n- 同步带与带轮:用于小负载轴或辅助轴的远距离传动,结构简单、成本低。\n- 丝杠(滚珠丝杠、行星滚柱丝杠):将旋转运动转变成直线运动,用于直角坐标机器人、升降轴和末端微调机构,具有高精度和高推力密度。\n- 连杆与推杆:在并联机器人、仿生机构和夹持器中使用,要求轻质高强,常用铝合金或钛合金。\n\n三、连接与支撑件\n此类零件保证运动副的几何精度和耐久性:\n- 轴承:深沟球轴承、角接触轴承、交叉滚子轴承和关节轴承用于支撑旋转关节,交叉滚子轴承因能同时承受径向与轴向力,常用于机器人腕部和基座。\n- 轴与法兰:主轴和关节轴采用合金钢经调质和表面硬化处理,通过法兰与臂杆或减速器输出端连接,配合止口和定位销实现精确对中。\n- 联轴器:连接电机轴与减速器输入轴,要求具有补偿安装误差的能力;常用膜片联轴器、波纹管联轴器等零背隙类型。\n- 紧固件与定位件:高强螺栓、定位销和圆锥销用于结构件之间的可拆卸连接,重要连接处通常按预紧力设计防松。\n\n四、运动副与导向件\n机器人关节多采用转动副,也有移动副导向系统:\n- 导轨与滑块:直线导轨、滚柱导轨用于直线运动模块,要求高刚度和低摩擦。\n- 铰链与枢轴:由销轴和轴套组成,用于摆动关节;高端应用配自润滑衬套或滚针轴承。\n\n五、末端执行器相关零件\n末端执行器是机器人完成作业的机械接口:\n- 夹爪组件:平行夹爪、摆动夹爪中的指爪、齿条、楔块等,常需要硬化处理以提高耐磨性。\n- 工具法兰:标准化机械接口,兼作气路与电气接口安装基准。\n\n六、材料与制造要点\n机器人的机械零件应根据受力与精度要求选择材料:提高刚度用钢和铸铁,减少运动惯量用铝合金和碳纤维。制造上普遍采用数控加工、精密铸造、锻造和增材制造,重要配合表面需精磨或研磨。表面处理(阳极氧化、镀铬、渗氮)用于耐磨和防腐蚀。
\n机器人的机械零件虽看似传统,但其性能直接决定了整机的运动品质。现代机器人正向轻量化、高刚度和高精度方向发展,促使结构件向复合材料和新拓扑结构优化,传动件向零背隙、高集成度减速器演进,定位与连接件向高精度和可靠性不断提升。理解这些机械零部件的功能与分类,是阅读和分析机器人系统的基础。
如若转载,请注明出处:http://www.gdteqiyi.com/product/7.html
更新时间:2026-11-01 09:15:47